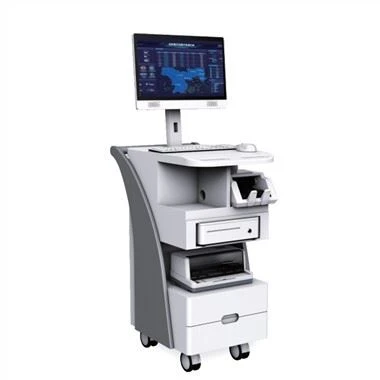
To odkritje zagotavlja vgrajen industrijski računalnik, vključno z izhodom za zrak, vijakom, ohišjem, drsnikom v obliki črke U-, fokusno ploščo, napajalnim modulom AC/DC, procesorjem s3c2410, SDRAM-om, bliskovnim pomnilnikom, ethernetni čip in razširitvena plošča, izvlečna nastavljiva obešala, postavitev zaščitne plošče-vrste dežja-odporne na zaščitno ploščo, proti-poškodbam zaradi vročine za pomoč pri varovanju odvajanja toplote in pregledna postavitev plošče za hitro demontažo , je mreža za izpust zraka vzdolžno razporejena s pomočjo vijakov na desnem koncu izvozne strani ohišja. S tem izumom je bilo ugotovljeno, da je konfiguracija akcijske palice, stabilizatorske cevi, odpirnega obroča, vijaka s kvadratno glavo, podpornega okvirja in zadnjega droga koristna za enostavno uporabo vijaka s kvadratno glavo glede na potrebe krmiljenja, ki se lahko prilagodi obnašanje stabilizatorske cevi na zunanji steni akcijske palice, je enostaven za upravljanje z industrijskim računalnikom, enostaven za vzdrževanje in se lahko uporablja za prestrezanje skozi odpiralni zobniški obroč, kar zagotavlja stabilnost nastavitve. , da se zagotovi stabilnost namestitve in obešanja.
Uporabni model se nanaša na cevovodni mehanski ročni krmilni stroj, ki vključuje nosilec, nosilec pa je opremljen s krmilnikom, zaslonom, krmilnim gumbom in pogajalsko baterijo za navijanje kabla. Mehanizem navijanja vključuje motor, kolut, kabel okoli koluta in števec. Motor poganja kolut koluta, da se navija, kabel pa se uporablja za neprekinjeno komunikacijo in oskrbo z cevovodom robota ter vlečnega robota. En konec kabla je priključen na cevovod. Glavna postavitev telesa robota se nadaljuje, drugi konec in kolut koluta pa ostaneta nespremenjena pri poveljniku. Motor, zaslon, krmilni gumbi in baterija ostanejo skupaj s krmilnikom. Krmilnik in mehanizem za navijanje kabla sta integrirana na stojalo, ki je kompaktno in enostavno za nošenje; krmilni sistem je razporejen na stojalu, kar zmanjšuje nevarnost tesnjenja krmilnega sistema v glavnem telesu robota.